一小时采八百颗苹果 农业机器人进了名单还要过树形这一关
11月19日,工业和信息化部办公厅、农业农村部办公厅联合发布《关于公布农业领域机器人典型应用场景的通知》(工信厅联通装函〔2026〕541号),确定55个农业领域机器人典型应用场景。文件落款日期为11月9日,遴选经过企业申报、有关单位推荐、专家评审、征求意见和社会公示五个环节。通知要求各级工业和信息化、农业农村主管部门结合工作实际,加强对入选场景的政策支持和宣传推广。
名单里不只有采摘
从公开披露的信息看,入选场景覆盖的范围比“下地摘果”要宽。河南科技学院牵头、联合青岛建华食品机械制造有限公司申报的“猪胴体自主分割机器人应用场景”进入名单,说明产后初加工环节同样被纳入机器人化的视野。这个位置过去长期由人工和半自动设备分担,工序节拍受刀工熟练度影响,标准化的难点不在机械结构,而在分割路径的判定和刀具姿态的稳定性。
田间的几个实测数字
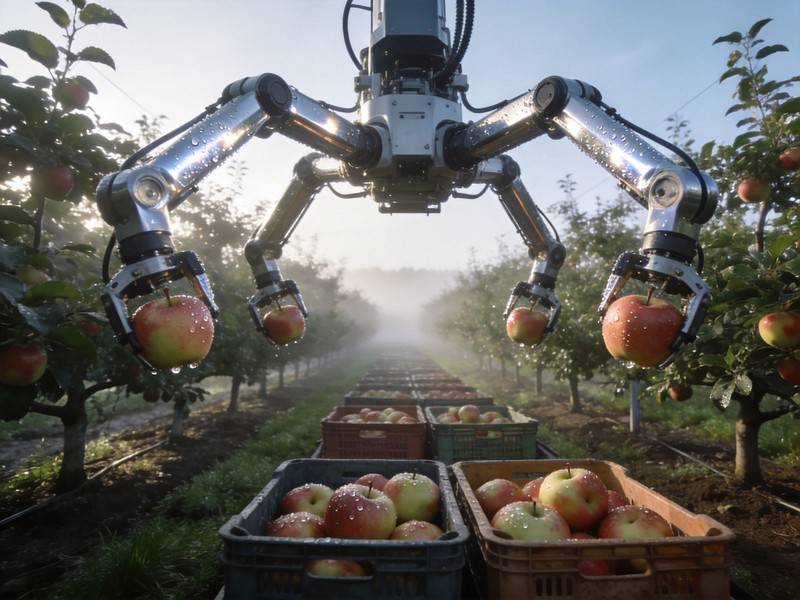
11月15日,全国首台苹果多臂采摘机器人在山东烟台栖霞苹华农场的矮化密植果园下地实测。四组机械臂在树冠间作业,采摘、收集、传运连成一段,一小时可采收800颗以上,一次充电可连续作业8小时,公开表述为果品损耗较低。同在山东,泰安肥城桃园镇的果园里,AI巡检机器人穿行行间,自主排查病虫害、监测养分,一台设备可管护120亩。科研侧,农业农村部南京农业机械化研究所的芦笋智能采收、多足转运与智能分拣三款装备此前集中亮相:采收机器人的嫩茎识别准确率超过95%,采摘点定位误差控制在5毫米以内;转运机器人有效载荷100千克;分拣机器人检测精度达到毫米级,分选准确率超过95%。上海一家农业机器人企业的田间设备则走另一条路线,靠视觉识别作物与杂草,再由高速机械臂单株拔除或靶向喷施。
难点在场景不标准
把这几件事放在一起看,会发现农业机器人与工厂机器人的根本差别:工厂里的工件位置由夹具决定,果园里的果实位置由树形、修剪方式和当年气候决定。同一片园子,行距、株距、冠层高度、枝条走向都不一样;丘陵山地和设施大棚的空间更窄,传统农机本就适配性不足。识别准确率95%这个数字放到一千颗果子上,意味着有几十次判断会落空,落空一次可能是漏采,也可能是机械臂碰伤果实。这就是为什么采摘机器人普遍先从矮化密植、树形统一的标准化果园切入。